
Raggio di captazione del microfono – fattori che influenzano le prestazioni audio
Introduzione
Stabilire un raggio di captazione massimo preciso per i dispositivi di registrazione audio è di rado un'operazione semplice, poiché le prestazioni dipendono dall'ambiente acustico. Sebbene le specifiche tecniche forniscano una baseline, la portata effettiva di registrazione dipende da una complessa interazione di fattori ambientali e acustici che variano da installazione a installazione.
Questo documento tecnico analizza i principali fattori che determinano la distanza alla quale un microfono è in grado di captare il suono in modo affidabile, focalizzandosi sull'intelligibilità del parlato come parametro di riferimento principale. Tra questi fattori figurano il livello di rumore di fondo, le caratteristiche spettrali di tale rumore, il tempo di riverbero, la direttività del microfono e il rumore intrinseco sia del microfono che del dispositivo di registrazione.
Per stabilire una baseline pratica, utilizziamo, come fonte sonora di riferimento, la voce umana. Il rumore viene misurato con un filtro di ponderazione A per ottenere una migliore correlazione tra il valore misurato e il livello di rumore percepito. Il rapporto segnale-rumore (SNR) del parlato registrato è calcolato come differenza tra il livello della voce e il livello di rumore ponderato A, espressa in decibel (vedere l'appendice per il rapporto SNR). Prove empiriche dimostrano che l'intelligibilità del parlato è accettabile fino a un rapporto segnale-rumore (SNR) di circa 0 dB (ossia rumore e suono sono ugualmente alti), a condizione che il rumore abbia una risposta in frequenza relativamente piatta all'interno dell'intervallo di frequenza del parlato.
La comprensione di queste variabili, aiuterà gli installatori e i progettisti di sistemi a prendere decisioni più consapevoli nella scelta e nel posizionamento dei dispositivi audio in contesti reali.
Intervallo di registrazione fisica
La funzionalità di registrazione di un microfono dipende generalmente dal rumore di fondo ambientale. I principali fattori che limitano il raggio di registrazione fisico sono:
Livello di pressione sonora: non tutti i suoni percorrono la stessa distanza. Ad esempio, uno sparo produce un livello di pressione sonora estremamente elevato e può essere udito fino a un chilometro di distanza. La voce umana, tuttavia, è più bassa e si affievolisce più rapidamente con l'aumentare della distanza. Per stimare un raggio di captazione realistico, è necessario innanzitutto definire il tipo di suono che si desidera captare, in modo che il livello della sorgente possa stabilire il limite massimo di ciò che è possibile registrare.
Rumore di fondo: più l'ambiente è rumoroso, più è difficile per un microfono isolare e captare il suono desiderato. Il rumore di fondo varia da un ambiente all'altro e compete direttamente con il suono d'interesse. Comprende, tra l'altro, il rumore del vento, del traffico, dei macchinari e della folla. Maggiore è il rumore di fondo presso l'ubicazione del microfono, minore è il raggio effettivo di captazione. Questo spiega perché uno stesso microfono possa funzionare in modo molto diverso in un corridoio silenzioso rispetto a un incrocio trafficato.
Profilo spettrale del rumore: proprio come è importante il livello sonoro del rumore, lo sono anche le frequenze che esso occupa. Il parlato umano si colloca principalmente nell'intervallo delle frequenze medie, approssimativamente compresa tra 300 Hz e 3.400 Hz. Se il rumore di fondo è concentrato in frequenze molto basse o molto alte, è meno probabile che interferisca con l'intelligibilità del parlato. Tuttavia, se il rumore si sovrappone allo stesso intervallo di frequenza del suono di interesse, diventa difficile distinguere il parlato dal rumore, anche a livelli di rumore moderati.
Tempo di riverbero nell'ubicazione del microfono: il riverbero è la persistenza del suono dopo che la sorgente di origine ha smesso di emetterlo ed è causato dai riflessi su pareti, soffitti, pavimenti e altre superfici. Un tempo di riverbero prolungato può compromettere l'intelligibilità del parlato, anche in situazioni in cui il livello sonoro complessivo e il rapporto SNR sembrano accettabili. In ambienti altamente riverberanti, come grandi atri vuoti o stanze piastrellate, il suono del parlato raggiunge il microfono accompagnato da un numero infinito di punti di riflessione nella stanza, rendendo il suono confuso. Ciò rende difficile sia per gli ascoltatori che per i sistemi di registrazione distinguere chiaramente le singole parole.
Direzionalità dell'impostazione microfonica: i microfoni variano in base al grado di sensibilità ai suoni provenienti da direzioni diverse. Un microfono omnidirezionale capta il suono in modo uniforme da tutte le direzioni, il che significa anche che capta i rumori di fondo e il riverbero proveniente da tutte le direzioni. Un'impostazione direzionale, come ad esempio l'uso di più microfoni configurati per il beamforming, concentra la sensibilità in una direzione specifica, riducendo efficacemente l'influenza del rumore e del riverbero provenienti da altre angolazioni. Questo può ampliare notevolmente il raggio di captazione utile in ambienti rumorosi o riverberanti, ma solo nella direzione verso cui è orientato l'array di microfoni.
Rumore intrinseco dei microfoni e dei dispositivi di registrazione: ogni microfono e ogni dispositivo di registrazione audio genera una minima quantità di rumore elettrico interno, noto come rumore intrinseco. Questo stabilisce un limite minimo assoluto a ciò che il sistema è in grado di acquisire. Per quanto silenzioso possa essere l'ambiente, i suoni che si collocano al di sotto della soglia di rumore intrinseco semplicemente non possono essere registrati in modo pulito. Quando si confrontano i microfoni, un valore di rumore intrinseco più basso indica generalmente che il microfono è in grado di acquisire meglio i suoni più deboli, il che può garantire un raggio di captazione più ampio se il livello di rumore e il tempo di riverbero sono sufficientemente bassi.
Per semplificare l'analisi, possiamo partire da uno scenario idealizzato in cui non vi siano rumori di fondo, riflessioni né riverbero, e utilizzare la voce umana come fonte sonora di riferimento. In tali condizioni, la domanda fondamentale è: quale rapporto segnale-rumore (SNR) dovremmo utilizzare come soglia per un campo di rilevamento accettabile?
Le prove empiriche ci forniscono una risposta chiara. Quando si applica un filtro di ponderazione A al rumore di sistema e si confronta il livello medio quadratico (RMS) del rumore con quello del parlato, l'intelligibilità del parlato inizia a diminuire solo quando il rapporto SNR scende al di sotto di 0 dB. Utilizziamo quindi un rapporto segnale/rumore (SNR) di 0 dB come criterio limite per la registrazione della voce umana. Ciò vale purché il rumore abbia una risposta in frequenza relativamente piatta, simile a quella del rumore bianco, e rientri nell'intervallo di frequenza del parlato, come avviene tipicamente nel caso del rumore intrinseco del microfono.
Ad esempio, un microfono digitale può avere una sensibilità di -36 dBFSrms (vedere l'appendice per la definizione di dBFSrms) quando viene riprodotto un tono a 1 kHz a 94 dBspl (un segnale sinusoidale digitalizzato a fondo scala è qui definito come 0 dBFSrms secondo le schede tecniche dei microfoni) (vedere l'appendice per la definizione di dBspl). Ciò vale per molti prodotti Axis dotati di microfoni MEMS digitali integrati quando il guadagno del microfono è impostato su 0 dB. Quando si posiziona questo microfono in un ambiente molto silenzioso, in cui il livello di rumore di fondo scende al di sotto dei 10 dBspl(A) (vedere l'appendice per informazioni sui dBspl(A)), il rumore interno del microfono diventa predominante. In questo esempio, la scheda tecnica del microfono specifica un output digitale pari a -105 dBFSrms(A). Il rapporto SNR del microfono è dato dalla differenza tra il livello di riferimento e il rumore di fondo: −36 − (−105) = 69 dB
.
Convertiamo questo livello di rumore elettrico in un livello di rumore acustico equivalente: 94 − 69 = 25 dBspl(A)
.
Ora calcoliamo la distanza massima alla quale è possibile effettuare una registrazione di una voce umana con un rapporto SNR pari a 0 dB. Secondo gli standard ITU, la voce umana ha un livello medio nominale di parlato (ASL) di circa 57 dBspl a 1 m. Nello spazio libero, in assenza di oggetti riflettenti, il livello di pressione sonora diminuisce con la distanza secondo la legge del quadrato inverso: 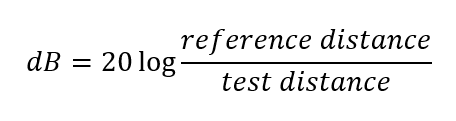 .
Se la distanza di riferimento è di 1 m, per raggiungere un rapporto SNR di 0 dB con questo microfono, il livello del parlato deve scendere a 25 dBspl(A); una riduzione di 32 dB rispetto al livello di riferimento di 1 m. Ricalcolando la formula si ottiene: 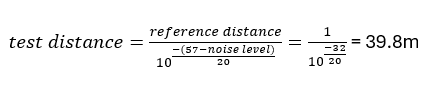 .
Ciò significa che nello spazio libero, in assenza di rumore di fondo, vento e riverbero, questo microfono è in grado, teoricamente, di registrare del parlato intellegibile a una distanza di circa 40 m. Questa è la portata massima teorica di captazione.
Tuttavia, i fattori ambientali hanno un impatto maggiore sul livello di rumore rispetto al rumore di fondo del microfono interno. Un ufficio silenzioso dopo l'orario di lavoro, con gli impianti di ventilazione ancora in funzione, presenta un livello di rumore di fondo di circa 28 - 32 dBspl. Questo fattore da solo può ridurre il raggio di captazione di circa il 50%, portando il valore massimo a circa 20 m. Se eseguiamo una registrazione all'aperto in un contesto urbano, ci sarà una combinazione di rumori: rumore del vento, rumore del traffico, rumori causati dall'attività umana e così via. Nel caso di un microfono omnidirezionale, ogni livello di rumore e ogni spettro di rumore avrà un proprio raggio di captazione corrispondente. In questo caso, il raggio di captazione può essere massimo di 2 - 4 m se il rumore del traffico è intenso.
Un aspetto pratico da considerare è che le registrazioni della voce umana effettuate alla soglia di 0 dBSNR o in prossimità di essa richiedono un guadagno digitale significativo per essere udibili, poiché il livello della voce registrata è talmente basso che, in caso contrario, durante la riproduzione scenderebbe al di sotto della nostra soglia uditiva. Negli esempi di registrazione che seguono, i file audio sono stati amplificati di +40 dB per compensare il livello della voce in lontananza.
Registrazioni in ambienti diversi
Questa sezione descrive in dettaglio le ubicazioni delle registrazioni, corredata da schermate tratte dalle registrazioni di video e da campioni audio acquisiti a varie distanze.
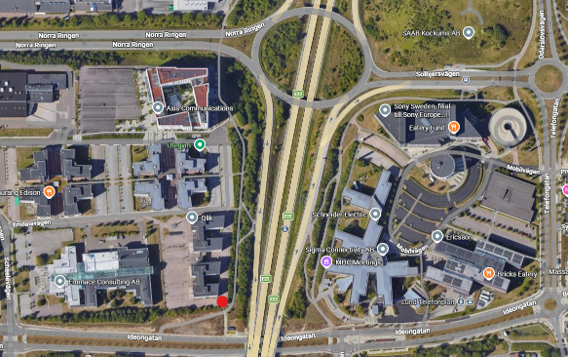
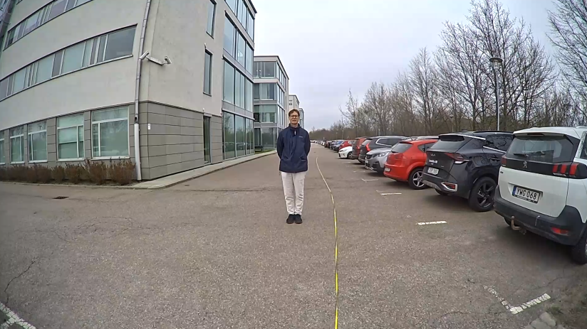
Esempio 1: L'ubicazione è all'aperto ed è caratterizzata dal rumore del traffico proveniente da un'autostrada. Il livello di rumore di fondo varia da 62 a 68 dBspl[A] ed è presente anche un lieve rumore del vento.
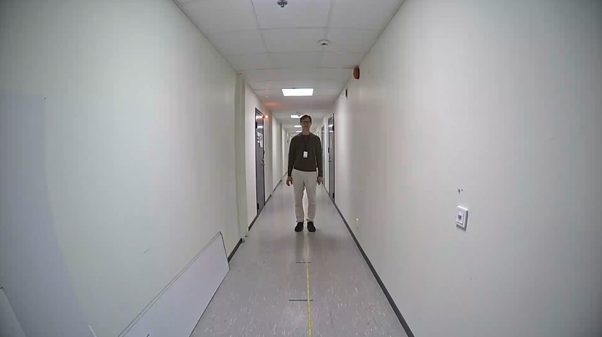
Esempio 2: Un corridoio silenzioso con un livello di rumore di fondo pari a 32 dBspl[A]. In questo caso, il corridoio funge da lunga guida d'onda acustica. Il suono si propaga lungo il corridoio rimbalzando sulle superfici riflettenti e arriva ai microfoni con un volume maggiore rispetto a quanto accadrebbe in uno spazio libero e alla stessa distanza.
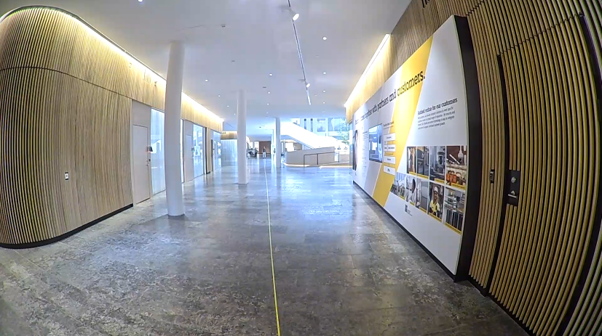
Esempio 3: Un ampio ingresso con un livello di rumore di fondo pari a 42 dBspl[A]. In questo caso, le pareti sono dotate di elementi fonoassorbenti posizionati dietro i pannelli diffusori, che annullano la maggior parte delle riflessioni precoci. Da una distanza maggiore, il suono si propaga nel canale acustico tra il pavimento e il soffitto riflettente.
Risultati delle misurazioni delle registrazioni effettuate in diversi ambienti
La presente analisi si concentra sulla captazione della voce. I suoni più forti, come gli spari, saranno udibili da una distanza maggiore. Abbiamo analizzato e misurato ogni frase contenuta nelle registrazioni audio e abbiamo stimato il rapporto segnale - rumore (SNR) per ciascuna frase registrata.
SNR è stato stimato come: parlato + rumore - rumore di fondo
. Un metodo più corretto sarebbe quello di calcolare il livello del parlato - livello di rumore,
ma non è possibile misurare il livello del parlato senza il rumore. Ciò significa che quando il livello del parlato è vicino al livello di rumore, la precisione del rapporto SNR diminuisce.
| Ubicazione e rumore di fondo: | All'esterno, con rumore del traffico: 61-68 dBspl[A] | In un corridoio silenzioso 32 dBspl[A] | In un ampio atrio 42 dBspl[A] | Spazio libero, assenza di riflessi, silenzio assoluto |
| Distanza (m) | SNR [dB] (stimato) | SNR [dB] (stimato) | SNR ([dB] stimato) | SNR teorico = rumore del microfono a livello del parlato [dB] |
| 1 | 2,4 | 29,4 | 21,5 | 32,0 |
| 2 | 1.0 | 25,6 | 17,2 | 26,0 |
| 4 | 0,5 | 23,4 | 14,2 | 20,0 |
| 8 | 0,4 | 18,9 | 11,2 | 13,9 |
| 16 | Non udibile | 17,5 | 6.3 | 7,9 |
| 24 | Non udibile | 14,8 | 5,4 | 4,4 |
| 32 | Non udibile | Corridoio troppo corto | 4,6 | 1,9 |
| 40 | Non udibile | Corridoio troppo corto | 4,7 | 0,0 |
In teoria, il livello sonoro dovrebbe diminuire di -6 dB quando la distanza raddoppia. Ciò significherebbe anche che il rapporto SNR dovrebbe diminuire di conseguenza. In questa tabella si può notare che il rapporto SNR è migliore del previsto nel corridoio e nell'atrio. Il motivo è che i riflessi nella stanza hanno aumentato i livelli di pressione sonora. Soprattutto nel corridoio, le pareti, il pavimento e il soffitto fungono da guida d'onda per il suono. Ciò rende il livello sonoro e il rapporto SNR migliori di circa 10 dB rispetto al rapporto SNR teorico nello spazio libero, quando la prova viene effettuata a una distanza di 24 m, in un corridoio.
Ogni volta che il rumore di fondo supera il rumore intrinseco acustico equivalente di un singolo microfono omnidirezionale, il raggio di captazione dipende interamente dal rumore di fondo ambientale piuttosto che dal microfono stesso.
Appendice
Livello di pressione sonora in decibel (dBspl): il livello di pressione sonora espresso in decibel (dB) con riferimento a 20 µPa. Nella misurazione dei livelli di rumore e di voce, si ricorre spesso ai livelli RMS integrati nel tempo. Questi vengono definiti talvolta come un livello di potenza.
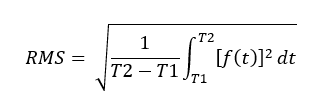
I due tempi di integrazione più comuni sono il "fast RMS", con una finestra temporale di 125 ms, e lo "slow RMS", con una finestra temporale di 1 secondo. Per l'analisi del rumore di fondo, il livello viene spesso calcolato come media su un intervallo di tempo più lungo.
Livello di pressione sonora ponderato con il filtro di ponderazione A (dBspl[A]): talvolta viene indicato come dB(A). È il valore ponderato A del livello in dBspl. La ponderazione A è un metodo di filtraggio del segnale del microfono che consente di ottenere una migliore corrispondenza tra l'udito umano e il livello di pressione sonora misurato. Questo perché l'udito umano presenta una sensibilità ridotta alle basse frequenze inferiori a 500 Hz e alle alte frequenze superiori a 10 kHz.
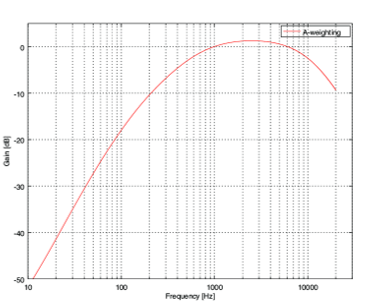
Filtro di ponderazione A. Il picco in decibel a piena scala (dBFSpeak/dBFSp) indica l'ampiezza di un segnale audio digitale rispetto alla rappresentazione digitale massima disponibile (piena scala). Un segnale sinusoidale con ampiezza digitale massima senza clipping ha un valore di picco pari a 0 dBFSp.
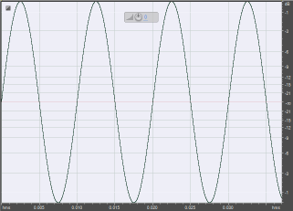
Un esempio di segnale con ampiezza pari a 0 dBFSpeak. dBFSrms si riferisce al livello di potenza audio digitale di un segnale digitale. Un segnale sinusoidale a piena scala con 0 dBFSpeak può presentare livelli RMS diversi a seconda di come viene definita l'unità. Nelle schede tecniche dei microfoni, un segnale sinusoide a piena scala è definito come 0 dBFSrms; questo è il motivo per cui utilizziamo questa definizione nel presente documento tecnico. In generale, l'altra definizione di sinusoidale a piena scala, pari a -3 dBFSrms, è matematicamente più corretta e più coerente con la definizione dei livelli RMS e dei livelli di picco nel dominio analogico. In questa altra definizione, un'onda quadra a pieno scala corrisponde a 0 dBFSrms.
La sensibilità di un microfono è il livello di output del microfono quando l'input acustico è un tono sinusoidale di 1 kHz con 1 Pa, ovvero 0 dB a o 94 dBspl (tre modi diversi di esprimere lo stesso livello di pressione sonora).
Rapporto segnale-rumore (SNR): quando i volumi dell'audio sono espressi in dB, il rapporto viene calcolato come differenza tra il livello del segnale e il livello di rumore.
Microfono SNR è calcolato come differenza tra il livello di output di un tono di prova a 1 kHz a 94 dBspl e il rumore intrinseco del microfono, quando posto in condizioni di silenzio assoluto. Un rapporto SNR tipico per un microfono MEMS digitale è pari a 69 dBspl[A].
SNR del parlato in questo documento tecnico è il confronto tra il parlato umano e il livello di rumore ponderato A in assenza di parlato. SNR si misura in decibel. Nel calcolo del raggio di captazione teorico per il parlato, utilizziamo un SNR del parlato pari a 0 dB come definizione del valore minimo accettabile di SNR. In questo contesto, il rumore può provenire dal rumore ambientale e dal rumore elettrico, oltre che dal rumore intrinseco del microfono.
Livello di rumore del microfono Il livello di rumore digitale di un microfono viene misurato in dBFSrms. In genere, i migliori microfoni digitali hanno un rumore di fondo teorico pari a -105 dBFSrms[A].
Il rumore acustico equivalente di un microfono può essere calcolato come livello di prova di 94 dBspl – SNR del microfono. Un esempio comune potrebbe essere 94 – 69 = 25 dBspl[A].